Руководство по эксплуатации J110
Устройство БПЛА
В этой главе
- Обзор
- Компоненты БПЛА
- Подготовка лучей к работе
- Режимы полёта
- Режимы работы
- Точка возобновления выполнения задания
- Оповещение о пустом баке
- Система многокамерного зрения с лазером
- Скорость и высота
- Автоматический возврат в точку взлёта
- Защита при низком уровне заряда аккумулятора
- Функция RTK
- Навигационные огни
- Распылительные форсунки и распылительные диски
- Запасная аккумуляторная батарея
- Соленоидный клапан
- Двухэлектромагнитный импеллерный насос
- Калибровка расхода
- Калибровка компаса
- Обновление прошивки
- Направление вращения воздушных винтов
Обзор
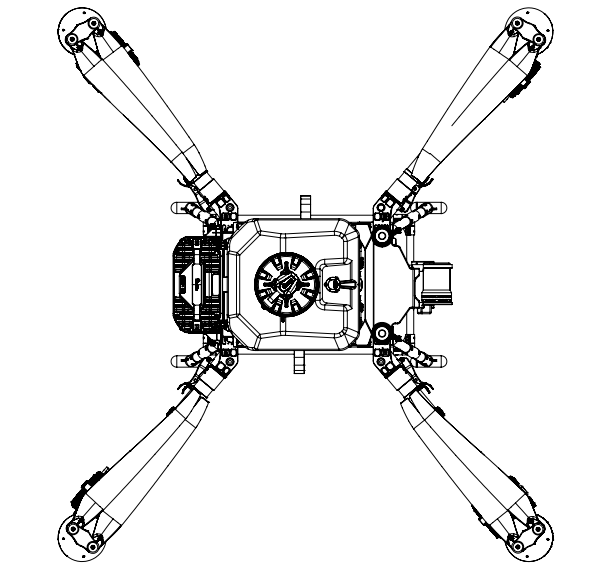
БПЛА использует промышленную систему полёта. С опциональной конфигурацией мелкодисперсного опрыскивания с четырьмя форсунками для горной местности он может создавать HD карты в реальном времени для разметки границ поля, удовлетворяя требования защиты растений, опрыскивания и точной разметки участка в различных сценариях эксплуатации. Лазерная система многокамерного зрения обеспечивает быстрое распознавание препятствий в движении, вертикальный угол обзора 120°, горизонтальный угол обзора 210° и высокое разрешение, точно идентифицируя препятствия, такие как столбы электропередач и провода, в сложных условиях эксплуатации для обеспечения комплексной защиты безопасности.
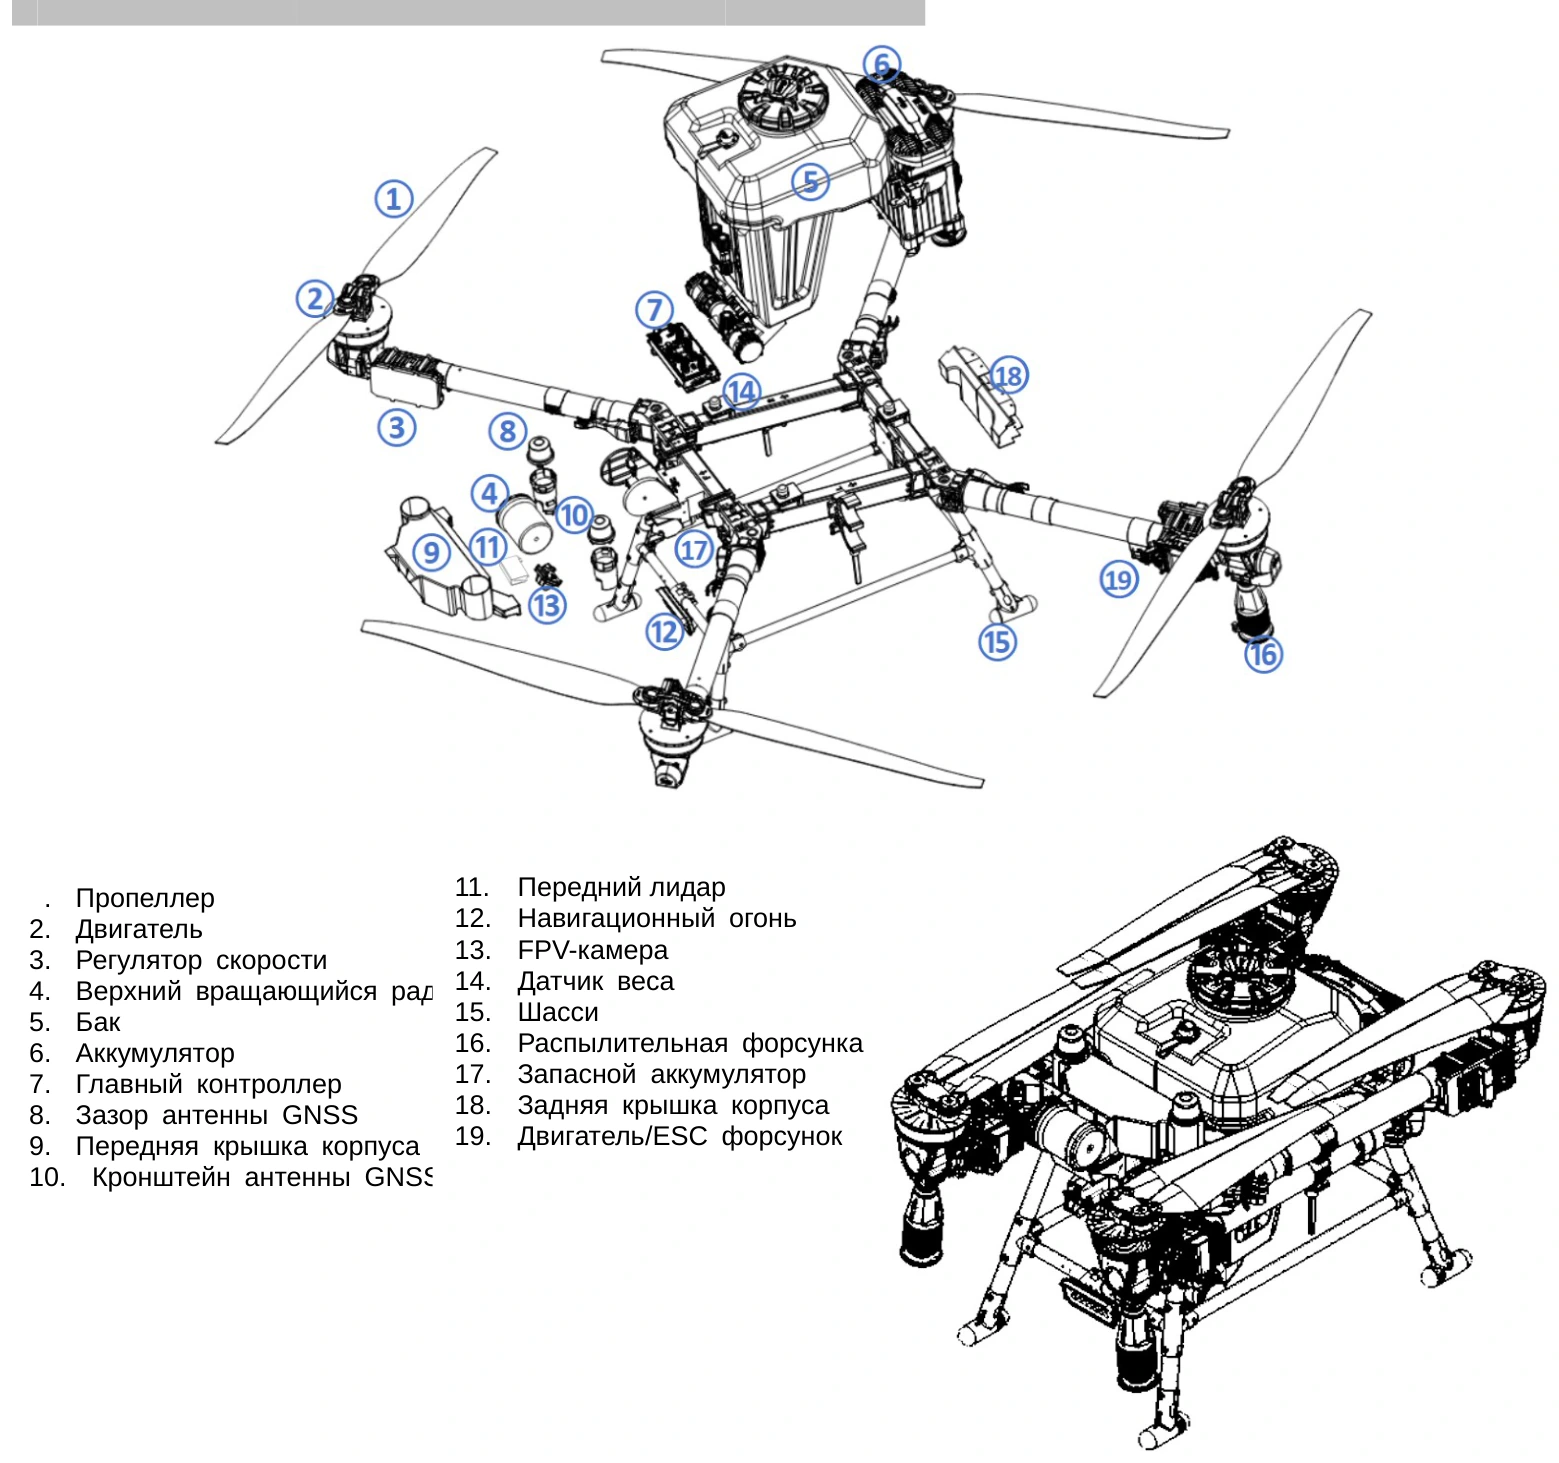
Компоненты БПЛА
Подготовка лучей к работе
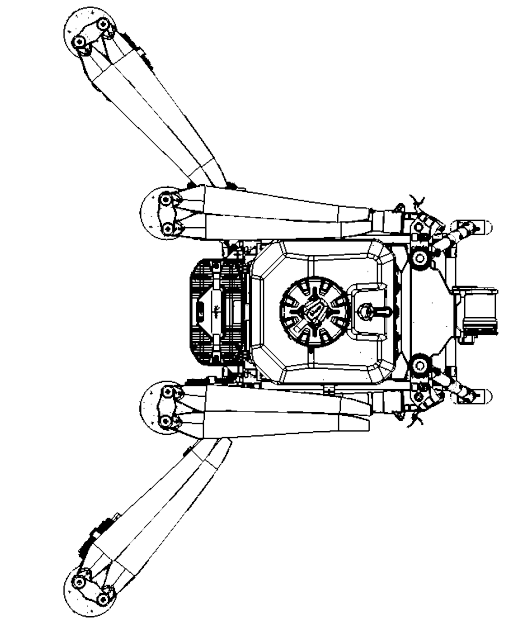
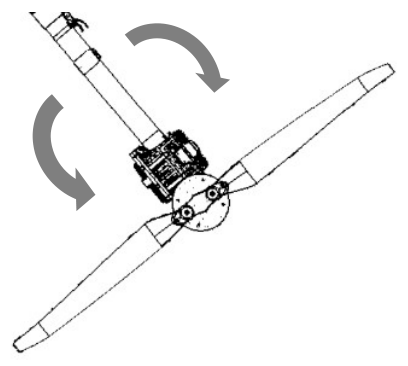
- Разложите лучи M3/M4. Закрепите защёлки. Избегайте защемления.
- Разложите лучи M1/M2. Закрепите защёлки. Избегайте защемления.
- Разложите воздушные винты.
- Установка аккумуляторных батарей.
- Сложите сначала M1/M2, затем M3/M4. Зафиксируйте лучи в боковых полукруглых слотах, чтобы избежать повреждений.
- Держите защёлки фиксации лучей застёгнутыми. Пульт управления предупреждает, если луч не зафиксирован.
- При установке аккумуляторной батареи проверьте полярность положительного и отрицательного контактов.
Режимы полёта
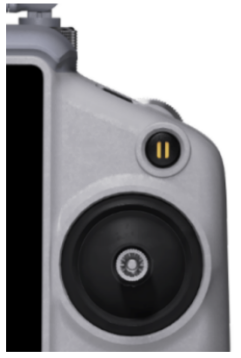
Режим полёта позволяет переключаться между ручным и автоматическим режимами полёта. Кнопка паузы находится в верхнем правом углу пульта управления.
Кнопка паузы.
Нажмите кнопку паузы, чтобы перевести БПЛА в режим ручного позиционирования и вернуть ручное управление.
Режимы работы
Высококачественная аэрофотосъёмка для маркировки точек
Высококачественная аэрофотосъёмка для маркировки точек использует БПЛА EA-J110 для создания HD карт. Камера FPV БПЛА собирает изображения сельскохозяйственных угодий и садов, а пульт управления автоматически генерирует HD карты садов. Граничные точки собираются с помощью пульта управления, чтобы помочь пользователям точно планировать участки и завершать маркировку границ поля. Подробный порядок действий см. раздел операций полёта.
Режим разбрасывания
БПЛА можно быстро переоборудовать для разбрасывания семян, удобрений, приманок и других сухих гранул диаметром от 1 до 10 мм, установив разбрасыватель. Разбрасыватель объёмом 75 л использует высокомощный мотор шнекового питателя, мотор диска для разбрасывания и заменяемый шнековый питатель, поддерживая частицы различных размеров с более плавной и равномерной подачей. Максимальная скорость подачи составляет 400 кг/мин.
Режим опрыскивания
Режим работы опрыскивания поддерживает опрыскивание полей и садов. Он поддерживает опрыскивание с двумя форсунками для открытых полей и опциональное опрыскивание с четырьмя форсунками для горных операций. Поток может быть распределён между четырьмя форсунками, а режимы могут быть переключены в приложении EAVISION Smart Agriculture 70. Форсунка CCMS для тумана без нагрева обеспечивает равномерное покрытие, а размер капель может быть непрерывно регулируем от 1 до 500 мкм. Подробный порядок действий см. раздел операций полёта.
Режим улучшенного ручного режима
Улучшенный режим ручного полёта отличается от предыдущего ручного полёта. Он помогает ручному полёту, устанавливая параметры, такие как высота, скорость и маршрут, тем самым улучшая ручную операцию. Подробный порядок действий эксплуатации см. раздел операций полёта.
Точка возобновления выполнения задания
Если БПЛА выходит из маршрута задания в середине операции, он записывает точку прерывания задания, и пользователь может возобновить выполнение маршрута через функцию точки возобновления задания.
Функция точки возобновления задания используется в основном для действий в середине операции, таких как добавление пестицида в бак для рабочего раствора или материала в бункер, а также замена аккумуляторной батареи.
Запись точки прерывания задания.
Во время операции любое из следующих действий вызывает запись точки прерывания задания БПЛА.
- Нажмите кнопку возврата в точку взлёта в нижнем правом углу приложения во время операции;
- БПЛА выполняет возврат в точку взлёта любым способом;
- Возврат в точку взлёта выполняется при переключении режима в нижнем левом углу пульта управления;
- Возврат в точку взлёта выполняется, когда бак пуст во время операции (сообщается как "бак пуст");
- Возврат в точку взлёта выполняется, когда БПЛА выдаёт предупреждение о низком уровне заряда батареи;
- Возврат в точку взлёта выполняется, когда БПЛА сообщает о любой неисправности.
Возобновление выполнения задания
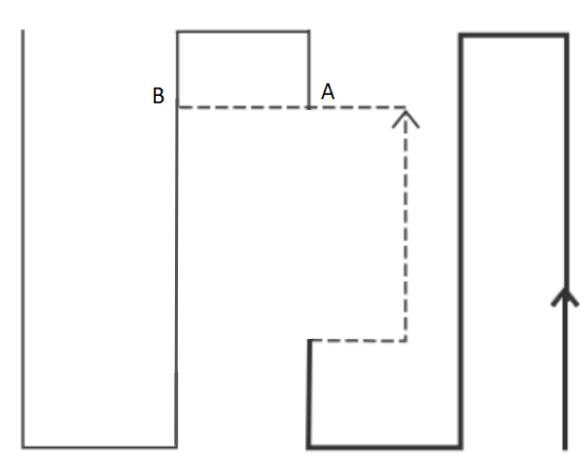
Точка возобновления задания обычно является точкой прерывания задания, точкой маршрута A или точкой маршрута B. Пользователь выбирает место для возобновления задания в соответствии с фактической ситуацией, как показано ниже:
1. Позиция маршрута, где автоматическая операция была прервана вручную, является [точкой прерывания задания].
2. Проекционная точка текущего положения БПЛА на текущем маршруте является [точкой маршрута A].
3. Проекционная точка текущего положения БПЛА на следующем маршруте — [Точка B].
Оповещение о пустом баке
Обзор
БПЛА отправляет оставшийся объём рабочего раствора, обнаруженный датчиком нагрузки, в приложение и отображает его на интерфейсе приложения в реальном времени. Если рабочий раствор отсутствует, срабатывает сигнал тревоги, и объявляется «Бак для рабочего раствора пуст».
Использование
- Приложение объявляет и отображает «Бак пуст», и БПЛА автоматически закрывает распылительные форсунки и прекращает опрыскивание.
- Если бак для рабочего раствора становится пустым во время выполнения задания, записывается точка прерывания задания.
- При автономной работе оповещение о пустом баке сразу сопровождается возвратом в точку взлёта.
- После посадки БПЛА и остановки электродвигателей добавьте пестицид в бак для рабочего раствора или материал в бункер и затяните крышку бака или коробки.
- Войдите в автономный режим работы для продолжения выполнения задания.
Система многокамерного зрения с лазером
EA-J110 оснащён лазерной системой многокамерного зрения, состоящей из переднего LiDAR и верхнего вращающегося радара. Она обеспечивает многовекторное восприятие препятствий и их обход, что дополнительно повышает безопасность. Во время выполнения задания система также точно определяет высоту растений и выполняет полёт со следованием рельефу, удерживая БПЛА на постоянной относительной высоте над растениями для обеспечения равномерного опрыскивания защиты растений.
Она также обеспечивает быстрое распознавание препятствий в движении, быстро обнаруживая, локализуя и идентифицируя цели, избегая препятствий заранее. Благодаря всестороннему обзору и высокому разрешению лазерная система многокамерного зрения чётко идентифицирует столбы электропередач, дома и густые деревья на расстоянии 40 м, обнаруживает провода диаметром 1 см и более на расстоянии 10 м, а также распознаёт препятствия, такие как столбы электропередач и провода, в сложных условиях выполнения задания, обеспечивая всестороннюю защиту безопасности полёта.
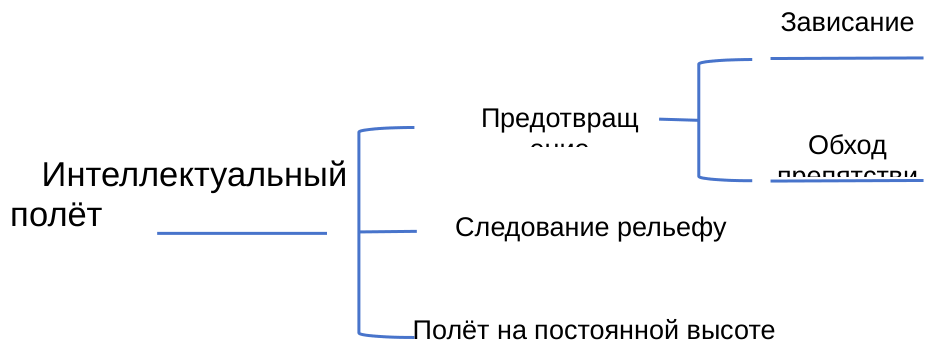
Передний LiDAR и верхний вращающийся радар должны использоваться вместе в зависимости от рельефа местности. Функции обхода и следования рельефу должны быть включены в приложении перед использованием. БПЛА выполняет интеллектуальный обход и следование рельефу в зависимости от различных условий выполнения задания.
Определения и концепции
Обход: Все способы избегания столкновения с препятствием.
Полёт с обходом: облет препятствия с левой или правой стороны.
Полёт со следованием рельефу: БПЛА всегда поддерживает определённую относительную высоту над растением или препятствием непосредственно под ним.
Полёт с фиксированной высотой: БПЛА поддерживает фиксированную высоту относительно точки взлёта. БПЛА летит на постоянной высоте.
Диапазон обнаружения
Диапазон восприятия переднего LiDAR: 120° по горизонтали и 26° по вертикали; эффективная дистанция обнаружения — 30 м.
Диапазон восприятия верхнего вращающегося радара с 360° 4D-изображением: 60° по горизонтали и 210° по вертикали; эффективная дистанция обнаружения — 60 м.
Использование обхода и следования рельефу 
На интерфейсе приложения нажмите значок в верхнем правом углу, чтобы перейти на страницу настроек, и включите или выключите функции обхода и следования рельефу. БПЛА затем выполняет автоматическую работу в соответствии с соответствующими настройками. 
Кнопка используется как ссылка для отображения иображения изоя изображения « » « » в рекламируемом, то есть интерфейсе приложения. 
Открытая местность: этот сценарий выполнения задания применяется к полевым культурам, где рельеф не имеет очевидных изменений высоты.
Ровный рельеф: этот сценарий выполнения задания применяется к участкам, где рельеф не имеет значительных изменений высоты (диапазон уклона ≤10°).
Пологие склоны: ландшафты выполнения задания, применимые к участкам с изменением ровного рельефа (10° < диапазон уклона ≤30°).
Крутой склон: этот сценарий выполнения задания применяется к участкам с резкими изменениями рельефа (30° < диапазон уклона ≤90°).
- Максимальная скорость полёта БПЛА составила 13,8 м/с после открытия защитного экрана.
- БПЛА моделировал диапазон уклона ≤90°.
- Горные операции должны быть закрыты и выполняться в особых режимах, иначе может возникнуть риск непрерывного обхода.
- Ряд препятствий, таких как столбы электропередач или деревья, с расстоянием более 8 м, БПЛА с автоматическим расстоянием менее 8 м рассчитывается автоматически как препятствие.
- Расширенный режим ручного управления полётом поддерживает только функцию фиксированной высоты. При обнаружении препятствия БПЛА будет зависать для обхода препятствия.
- Когда такие датчики, как радар, загрязнены, БПЛА может отличаться от нормального сценария выполнения задания из-за необычного обхода препятствий и аналогичных ситуаций, поэтому будьте осторожны при полёте.
Меры предосторожности
- сохраняйте контроль над БПЛА на протяжении всего процесса, делайте разумную оценку условий полёта и своевременно берите управление БПЛА.
убедитесь, что у вас хороший обзор, полагайтесь на визуальное наблюдение, сделайте разумную оценку условий полёта и избегайте препятствий своевременно.
- Не используйте защитный экран в режиме управления углом наклона. Модуль радара является более сложным и не должен быть сжат или тронут.
- будьте осторожны при полёте с несколькими сельскохозяйственными БПЛА, которые могут быть менее чувствительными на близком расстоянии.
- Перед каждым полётом убедитесь, что внешний вид чистый, внешний защитный экран целый и нет повреждений, вмятин или деформаций.
Скорость и высота
Таблица 1 Автоматический режим полёта, максимальная скорость (м/с) в различных сценариях
Таблицу можно прокручивать по горизонтали.
Передний LiDAR | ✓ | ||
|---|---|---|---|
Верхний вращающийся радар | ✓ | ||
(м/с) | Следование рельефу | Обход препятствий | Все выключено |
Поле - Нормальное | 10 | 13.8 | 13.8 |
Поле Линии электропередач | 7 | 7 | 13.8 |
Поле Вода | 6 | 10 | 13.8 |
Ровная поверхность Нормальная | 10 | 10 | 13.8 |
Ровная поверхность Линии электропередач | 7 | 7 | 13.8 |
Ровная поверхность Вода | 6 | 7 | 13.8 |
Пологий склон Нормальный | 7 | 7 | 13.8 |
Пологий склон Линии электропередач | 7 | 7 | 13.8 |
Пологий склон Вода | 4 | 7 | 13.8 |
Крутой склон Нормальный | 5 | 5 | 13.8 |
Крутой склон Линии электропередач | 5 | 5 | 13.8 |
Крутой склон Вода | 4 | 5 | 13.8 |
Таблица 2 Автоматический режим полёта, диапазон высоты в различных сценариях (м)
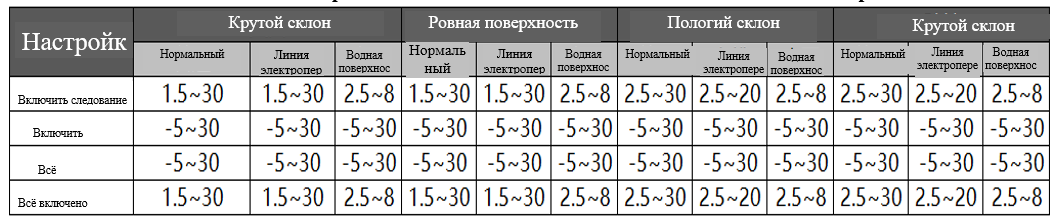
Примечание: Высота-5 указывает на переход от высокой высоты к низкой высоте с разницей в 5 м.
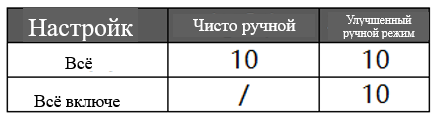
Таблица 3 Ручной режим полёта, максимальная скорость (м/с) в различных сценариях
Автоматический возврат в точку взлёта
Во время автономных операций БПЛА обеспечивает интеллектуальный возврат в точку взлёта и возврат в точку взлёта при низком уровне заряда аккумулятора, если уровень заряда батареи низкий или возникают аналогичные условия.
Точка возврата в точку взлёта: Точка, где текущая позиция записывается в момент взлёта БПЛА.
Возврат в точку взлёта: Процесс автоматического возврата в точку взлёта называется возвратом в точку взлёта.
Интеллектуальный возврат в точку взлёта
Интеллектуальный возврат в точку взлёта можно активировать, нажав на кнопку возврата в точку взлёта в нижнем левом углу пульта управления и сразу после этого на кнопку возврата в точку взлёта в режиме опрыскивания.
Низкий заряд, возврат в точку взлёта
Возврат в точку взлёта при низком уровне заряда — это приостановка операций и автоматический возврат в точку взлёта, когда оставшийся заряд аккумулятора БПЛА недостаточен для продолжения выполнения задания.
Возврат в точку взлёта при потере связи
БПЛА может выбрать зависание или возврат в точку взлёта и решить, продолжать ли выполнение задания после восстановления связи. Когда сигнал теряется во время автономной операции БПЛА, следующее действие выполняется в соответствии с выбранным пунктом.
Защита при низком уровне заряда аккумулятора
БПЛА с сигнализацией низкого напряжения:
В случае сигнализации низкого напряжения в приложении БПЛА должен быть посажен как можно скорее, и аккумуляторная батарея должна быть заменена.
- Функции раннего предупреждения о низком напряжении можно настроить в управлении питанием в верхнем правом углу интерфейса приложения.
- Если аккумулятор продолжает работать после сигнализации низкого напряжения во время ручного полёта (усиленная ручная операция), это может привести к истощению источника питания аккумулятора.
Функция RTK
БПЛА оснащён стандартной технологией кинематического позиционирования в реальном времени (RTK). RTK обеспечивает точность позиционирования на уровне сантиметров в реальном времени на открытом воздухе. Благодаря соединению между облачной базовой станцией и БПЛА, местоположение БПЛА может быть определено с высокой точностью, что гарантирует эффективность защиты растений в сельском хозяйстве.
Одновременно технология двойной антенны на стороне беспилотного летательного аппарата обеспечивает высокую устойчивость к электромагнитным помехам, что гарантирует надёжные полёты в условиях высоковольтных линий, металлических конструкций и других источников сильных магнитных помех.
Сельскохозяйственные БПЛА оснащены переключателем функции RTK:
При включённом переключателе RTK автономные операции требуют высокоточного сервиса облачной базовой станции для обеспечения позиционирования на уровне сантиметров; в этом случае БПЛА не сможет взлететь без подключения к системе RTK. При выключенном переключателе RTK БПЛА может взлететь для выполнения задания без необходимости подключения к облачной базовой станции, но точность позиционирования будет снижена.
RTK
Каждый раз при использовании БПЛА проверяйте, чтобы сигнал RTK принимался корректно, иначе БПЛА не сможет взлететь при отсутствии статуса RTK.
RTK делится на сетевой RTK и наземный RTK, вход в домашнюю страницу приложения - Управление устройством - настройки базовой станции для просмотра настроек по мере необходимости.
Без сетевого RTK
Без сетевого RTK необходимо использовать совместно с базовой станцией SuperLink (функция базовой станции). См. раздел «Станция SuperLink» данного руководства для БПЛА и сопряжения с функциями базовой станции.
Навигационные огни
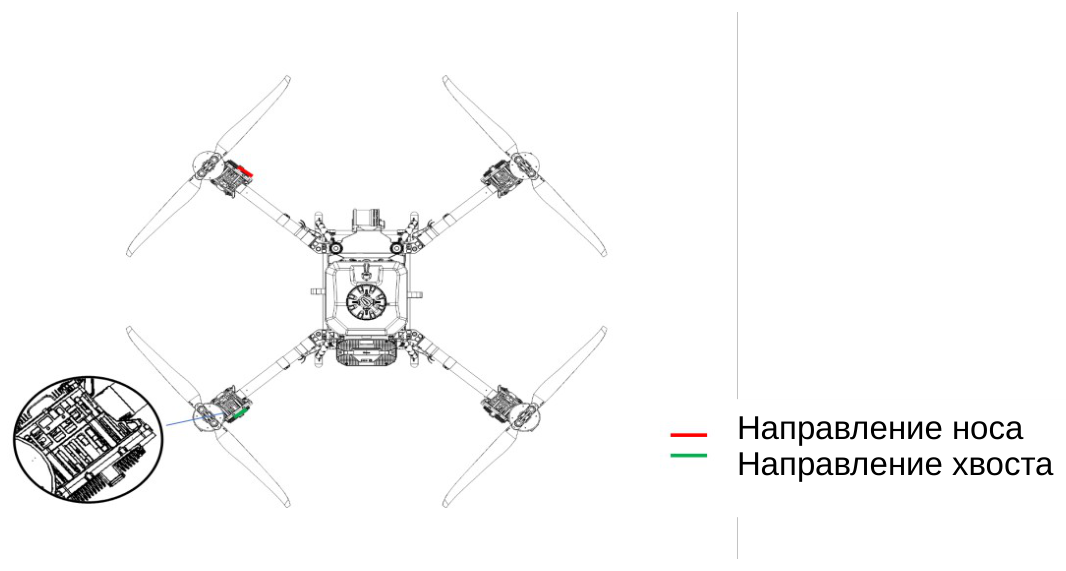
На плечах БПЛА M1–M4 установлены светодиодные лампы.
Светодиоды на лучах M1 и M2 являются передними индикаторами БПЛА. После включения питания красные огни остаются включёнными, чтобы указать переднюю часть БПЛА. Светодиоды на лучах M3 и M4 являются задними индикаторами. После включения питания зелёные огни остаются включёнными, чтобы указать заднюю часть БПЛА.
БПЛА выключается, если основной источник питания не включён.
Распылительные форсунки и распылительные диски
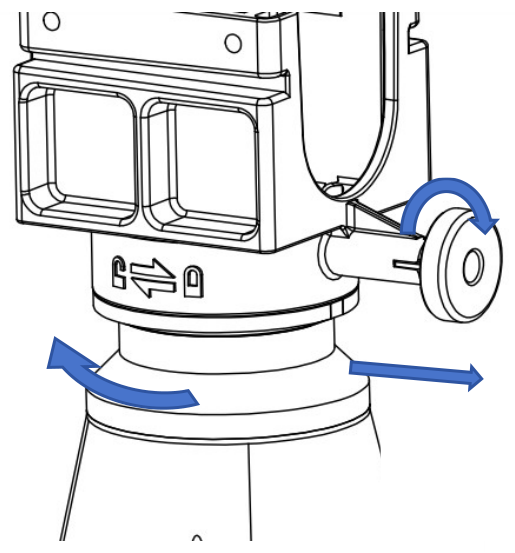
БПЛА оснащён двумя форсунками и четырьмя форсунками, форсунки и распылительные диски можно свободно переключать. Для полевых операций рекомендуется использовать двойные форсунки и распылительные диски с большим расходом, а для горных операций рекомендуется использовать четыре форсунки с распылительными дисками для мелкодисперсного тумана.
- После установки опциональной конфигурации с четырьмя форсунками переключайтесь между 2 и 4 форсунками в интерфейсе приложения.
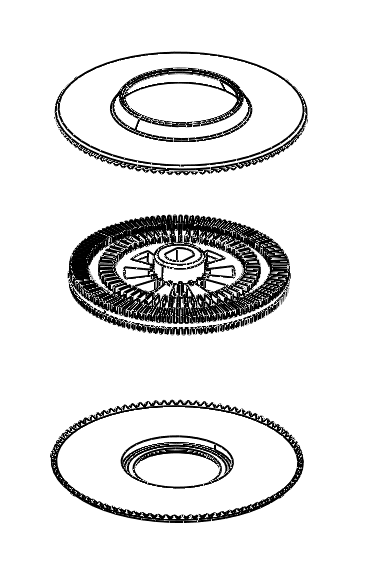
Тип распылительного диска
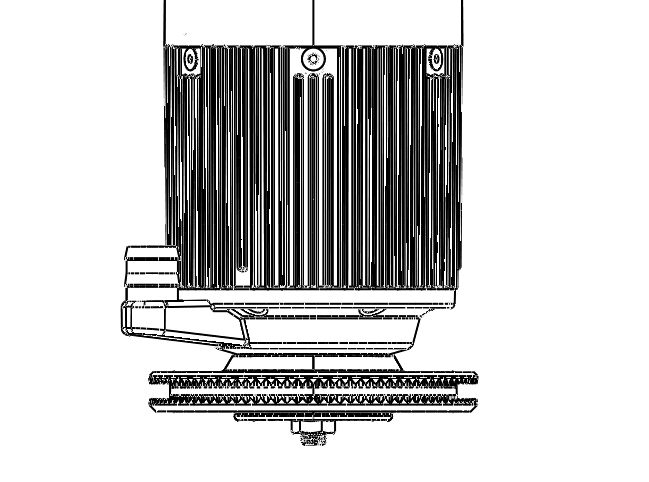
Оригинальная двухслойная структура распылительного диска значительно увеличивает выход тумана, улучшает проникновение и повышает эффективность атомизации. Инновационная структура распылительного диска делает выход тумана более равномерным и обеспечивает производительность атомизации. Двухслойный распылительный диск использует верхне-нижний сквозной направляющий конструкция, что делает процесс атомизации рабочего раствора более плавным и менее склонным к засорению.
Запасная аккумуляторная батарея
БПЛА оснащён запасным источником питания. После подключения БПЛА к основной аккумуляторной батарее запасная батарея автоматически включается и заряжается. При замене основной батареи запасная батарея разряжается, чтобы поддерживать работу модулей, устраняя необходимость ожидания самопроверки после замены батареи и повышая эффективность работы.
- После использования БПЛА выключите запасную батарею.
- Чтобы выключить запасное питание, нажмите значок в верхнем правом углу интерфейса приложения, нажмите «Выключить запасное питание», подождите 40 секунд, и запасная батарея успешно выключится.
- Сначала выключите основную аккумуляторную батарею, а затем запасную батарею.
Соленоидный клапан
Запорные клапаны с электромагнитными автоматическими переключателями обладают устойчивостью к каплям.
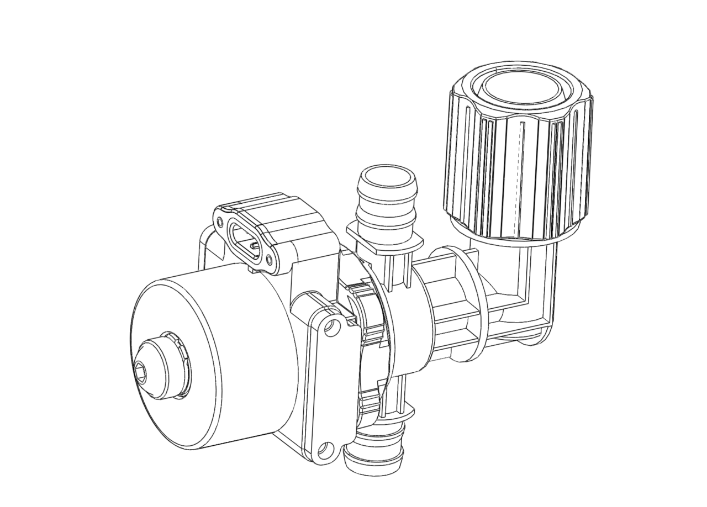
- Если электромагнитный клапан не может открыться, ослабьте винт в обратном направлении, чтобы уменьшить силу открытия и обеспечить его нормальную работу.
Двухэлектромагнитный импеллерный насос
Электромагнитные роторные насосы БПЛА переносят жидкости на высокой скорости с помощью рабочего колеса, передавая механическую энергию жидкостям. Максимальная скорость потока одного насоса составляет 20 л/мин.
Одна форсунка имеет ограниченную способность к атомизации. Чем меньше выбранный размер капель, тем выше скорость вращения и тем ниже ограниченный расход. Выбор меньшего размера капель влияет на настройки скорости полёта, ширины распыления или нормы внесения на му.
Калибровка расхода
Расходомеры необходимо калибровать следующим образом:
- Замена жидкостей с различной вязкостью и плотностью.
- Существовали большие ошибки между фактическими и теоретическими площадями операций.
Шаги калибровки расхода
- Добавьте около 20 л воды в бак для рабочего раствора.

- Войдите в интерфейс приложения и нажмите в верхнем праверхнем правом углу кнопку «Калибровка расхода».
- Отрегулируйте диапазон для левых/правых струй, затем нажмите кнопку подтверждения.
- Подтверждение завершения калибровки расхода успешно.
Отказ расходомера обычно связан с определённым отклонением в измерительных данных, которое корректируется по следующим примерам:
Реальная текущая скорость 10 л/мин, но расходомер измерил 10,5 л/мин с отклонением 0,5 л/мин. Отклонение будет накапливаться в скорости потока и снижать фактическую норму внесения на му. В этом случае увеличивайте коэффициент с шагом 0,05 каждый раз.
Калибровка компаса
- Калибровка компаса очень важна. Результат калибровки напрямую влияет на безопасность полёта. Отсутствие калибровки может вызвать ненормальную работу БПЛА.
Нештатное состояние
- Выполняйте калибровку в открытой местности, вдали от крупных зданий, люков, высоковольтных линий, сеток, транспортных средств и магнитной руды.
- Не носите ферромагнитные предметы, такие как ключи или мобильные телефоны, во время калибровки.
- После успешной калибровки разместите БПЛА на земле. Если калибровка не удалась, переместитесь в другое место и выполните повторную калибровку.
Калибровка компаса
Калибровка компаса требуется при перемещении на значительное расстояние или после длительного периода бездействия. Следуйте следующим шагам. Рекомендуется выполнять это, когда бак для рабочего раствора пуст.
- Перейдите в Управление устройством > БПЛА > Расширенные настройки, выберите Компас и нажмите Начать калибровку.
- Подключите источник питания и дождитесь, пока кнопка Начать калибровку станет активной.
- Нажмите Начать калибровку на текущей странице. Держите корпус БПЛА горизонтально, поднимите БПЛА примерно на 1 м над землёй и медленно вращайте его по горизонтали. При успешной калибровке появится соответствующее уведомление.

- Если калибровка не удалась, начните калибровку компаса заново с шага 2.
Обновление прошивки
Обновление прошивки: модификация базового программного обеспечения и его замена для добавления новых функций или улучшения работы оборудования.
Процесс выполнения: после подключения к БПЛА, если в нижнем правом углу интерфейса основного экрана пульта управления предлагается обновление новой версии, прошивку можно обновить, нажав "Обновить немедленно"; если уведомление отсутствует, обновление не требуется.
Направление вращения воздушных винтов
Перед началом работы убедитесь, что направление вращения воздушных винтов БПЛА правильное, включая тесты после технического обслуживания. Устанавливайте воздушные винты строго в соответствии с указанными направлениями вращения.
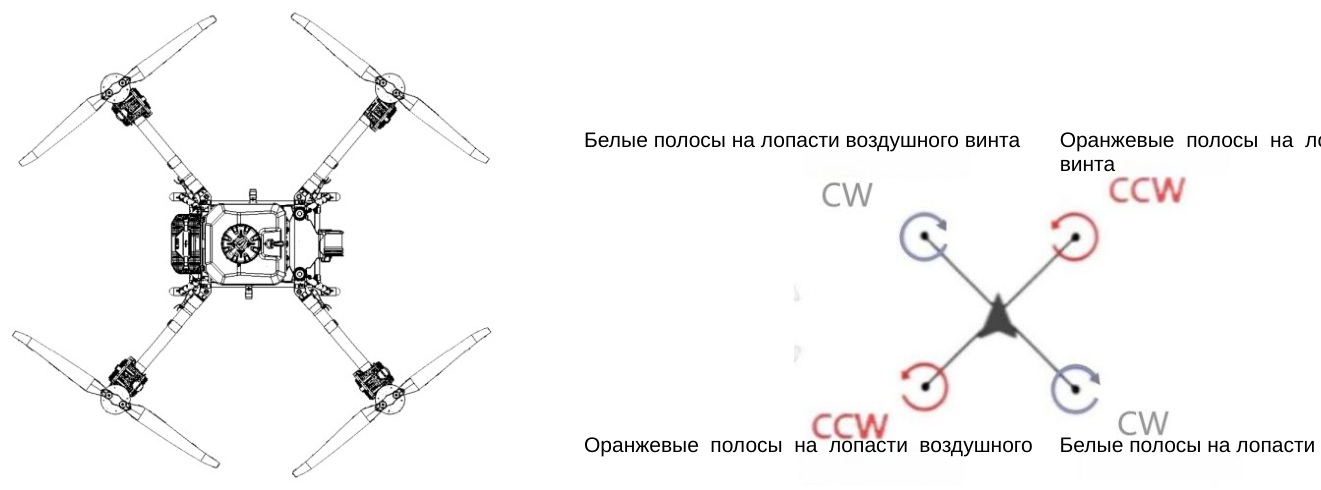
- Направление вращения воздушных винтов должно строго соответствовать схеме. В противном случае может возникнуть опасность.
Перевод AGI Systems по руководству производителя.